Aperçu de l'épreuve
36
Questions
36
Corrigés rédigés
100%
5
Chapitres couverts
École Nationale de l'Aviation Civile · France
ENAC EPL 2025 (physique)
2025
2h
36 questions. Chaque partie est annotée : consultez l'indication en cas de blocage, ou révélez le corrigé rédigé une fois votre démarche engagée.
Partie 1 : Cinématique d'un mouvement en spirale
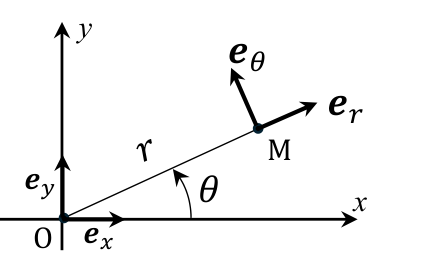
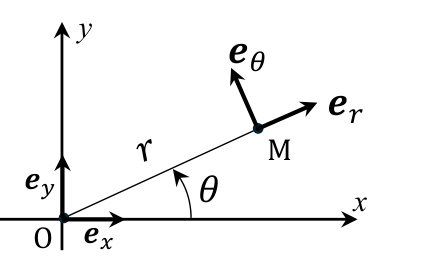
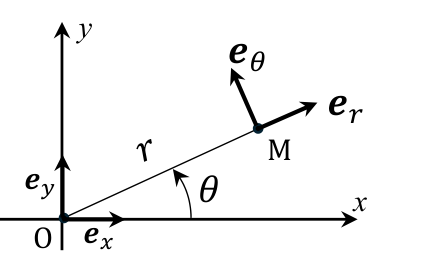
On étudie la trajectoire plane d'un mobile ponctuel dans le référentiel du laboratoire . On associe à ce référentiel matérialisé par un système d'axes la base cartésienne . est un point fixe de . La position de est repérée par ses coordonnées polaires dans le plan de sa trajectoire. Les vecteurs sont exprimés dans la base polaire . On appelle respectivement composante radiale et composante orthoradiale, les composantes d'un vecteur dans cette base. On note ainsi les composantes de la vitesse de et celles de son accélération. On note par ailleurs la norme de la vitesse, celle de l'accélération. Les équations horaires du mouvement de sont : et , avec , et des constantes strictement positives. Lors des applications numériques, on prendra : m ; s ; .À quelle date la composante radiale du vecteur vaut-elle le dixième de sa valeur initiale ?- A
- B
Mécanique- Exprimer les composantes de la vitesse de :
- A
Mécanique - Exprimer les composantes de l'accélération de :
- A
Mécanique - Donner l'expression des normes de la vitesse et de l'accélération :
- A
Mécanique - Que vaut le rapport ?
- A
- B
Mécanique - On note l'angle que forme, à tout instant, le vecteur vitesse de avec son vecteur position. On a :
- A
Mécanique Partie 2 : Système afocal
On étudie un système optique formé de deux lentilles minces, de même axe optique et qu'on suppose utilisées dans les conditions de Gauss. On note respectivement et ces deux lentilles. Pour chacune (avec ou ) on note son centre optique, sa vergence, sa distance focale image, et ses foyers principaux, respectivement objet et image. L'axe optique est orienté suivant l'ordre de positionnement des lentilles, la lumière rencontre successivement puis , la distance algébrique est donc positive. Dans tout l'exercice on choisit les lentilles de sorte que et .On souhaite former un système afocal. Indiquer la ou les réponses correctes pour que ce soit possible :- AIl suffit que
- BIl faut nécessairement
Optique géométrique- Quelle condition la distance entre les lentilles doit-elle vérifier pour que le système soit afocal ?
- A
Optique géométrique - Dans toute la suite de l'exercice les lentilles et sont choisies et positionnées de façon à former un système afocal noté . On l'utilise pour former l'image d'un objet transversal (perpendiculaire à l'axe optique), placé à une distance finie devant la lentille . Dans cette situation, on peut affirmer que :
- AL'image est plus petite que l'objet et elle est de même sens que l'objet.
- B
Optique géométrique - On appelle point double, le point de l'axe optique qui est sa propre image par le système optique. Que vérifie la distance pour le système ?
- A
Optique géométrique - Le rapport des distances algébriques de aux centres optiques des lentilles vérifie :
- A
Optique géométrique - est l'image d'un objet transversal situé en . Que peut-on dire de ce couple objet/image :
- AL'image se superpose exactement à l'objet puisqu'elle est au point double.
- B
Optique géométrique Partie 3 : Électrocinétique des régimes transitoires
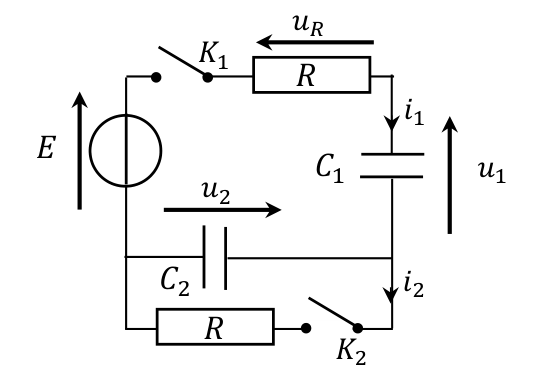
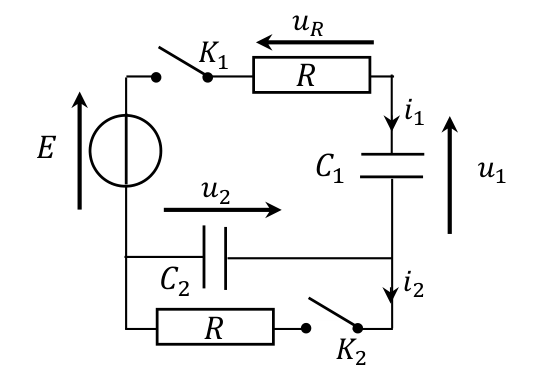
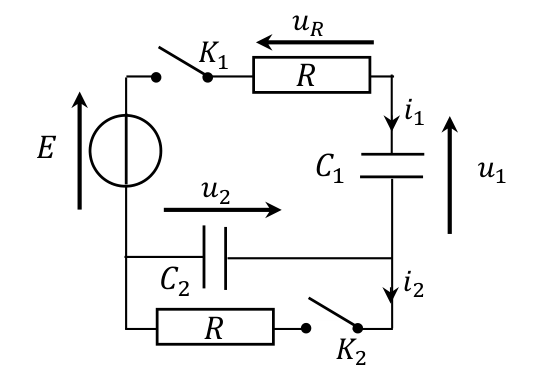
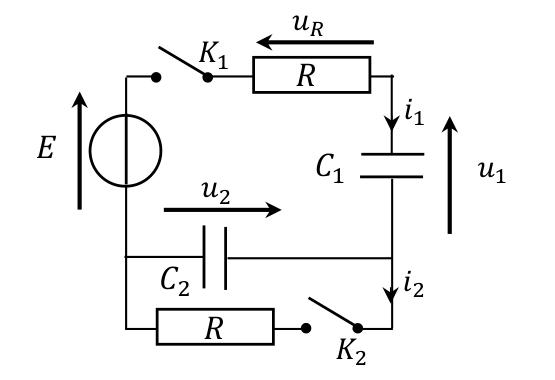
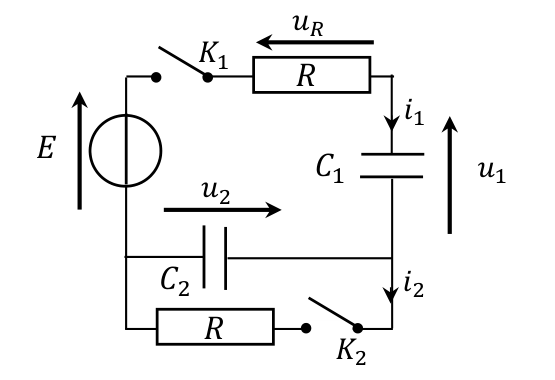
Le circuit représenté sur la figure ci-contre est constitué d'un générateur de tension idéal stationnaire de force électromotrice (ou tension électromotrice) , de deux résistors de résistances identiques et de deux condensateurs de capacités et . Les deux interrupteurs et sont initialement ouverts, le condensateur est déchargé, tandis que a été chargé préalablement de sorte que la tension à ses bornes vaut initialement . À un instant pris comme origine temporelle (, désignant le temps), on ferme tout en maintenant ouvert.Déterminer, à la date , c'est-à-dire juste après la fermeture de , la tension :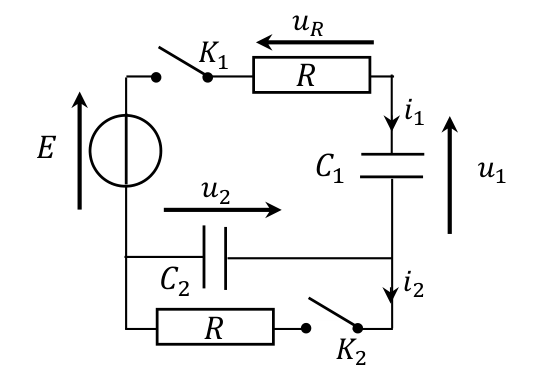 Électricité (électrocinétique)
- L'intensité du courant électrique évolue (lorsque ) selon la loi où et sont deux constantes. Déterminer ces constantes :
 Électricité (électrocinétique)
- Après fermeture de , la tension est donnée par la relation :
- A
Électricité (électrocinétique) - Déterminer, de même, la tension après fermeture de :
- A
Électricité (électrocinétique) - On attend suffisamment longtemps pour que le circuit atteigne son régime établi (i.e. permanent), puis on ferme (tout en laissant fermé) à un instant pris comme nouvelle origine temporelle (). Déterminer à la date , c'est-à-dire juste après la fermeture de , l'intensité du courant d'une part, et déterminer également sa valeur lorsque le nouveau régime établi sera atteint :Électricité (électrocinétique)
- On suppose que . Après la fermeture de , la tension évolue conformément à l'équation différentielle suivante : où et sont deux constantes. Déterminer :Électricité (électrocinétique)
Partie 4 : Relation entre capacités thermiques
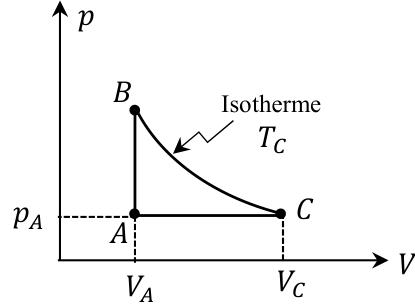
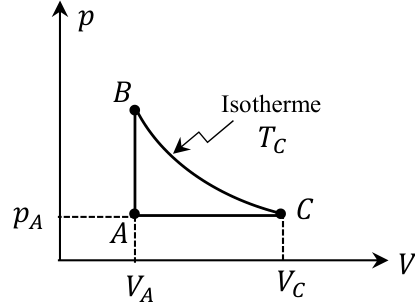
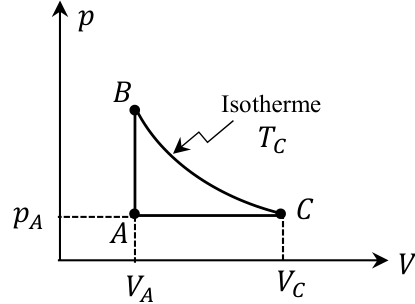
Un gaz, supposé parfait, contenant moles d'entités chimiques inertes, suit le cycle de transformations réversibles suivantes : : une compression isochore de volume ; : une détente isotherme à la température ; : une compression isobare à la pression . On désigne par la température de l'état et par le volume de l'état . On introduit les écarts de températures et de volumes . On note la constante des gaz parfaits, la capacité thermique à volume constant du gaz et sa capacité thermique à pression constante.Quelle est la variation d'énergie interne du gaz lors de la transformation ?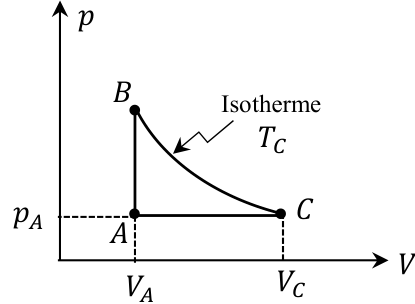
- A
Thermodynamique- Quel est le travail (algébriquement) reçu par le gaz lors de la transformation ?
- A
Thermodynamique - Exprimer le travail précédent en fonction de , , , et :
 Thermodynamique
- Que vaut le transfert thermique (ou chaleur) (algébriquement) reçu par le gaz lors de la transformation ? Parmi les réponses ci-dessous, désigne la variation d'énergie interne du gaz au cours de cette transformation.
 Thermodynamique
- Exprimer le transfert thermique (ou chaleur) ainsi que le travail reçus (algébriquement) par le gaz lors de la transformation :
 Thermodynamique
- Déterminer l'expression de en fonction de et , puis en écrivant le bilan d'énergie interne sur le cycle, en déduire la relation entre et .Thermodynamique
Partie 5 : Oscillations d'un cadre métallique
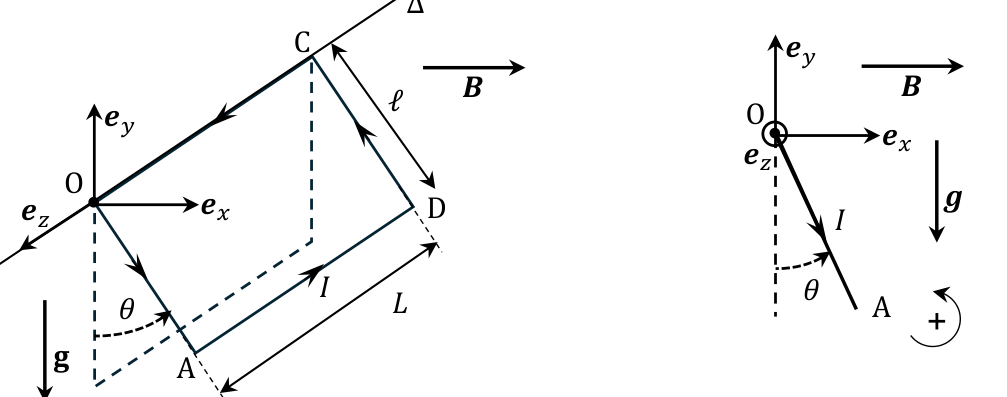
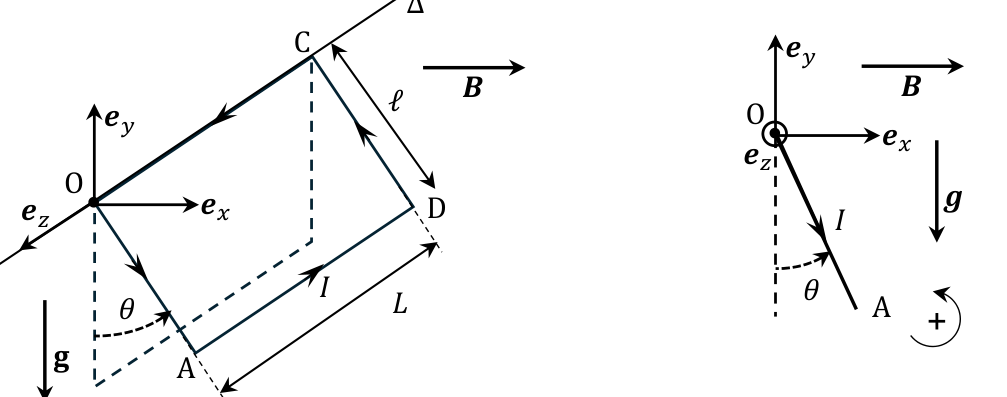
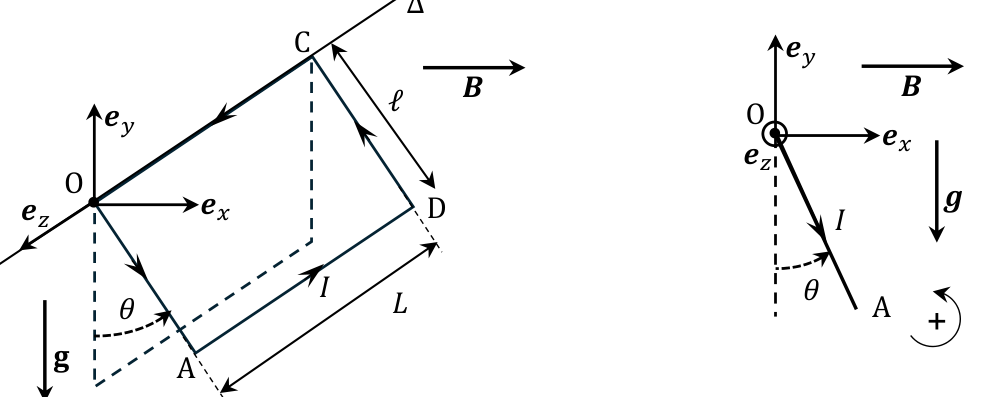
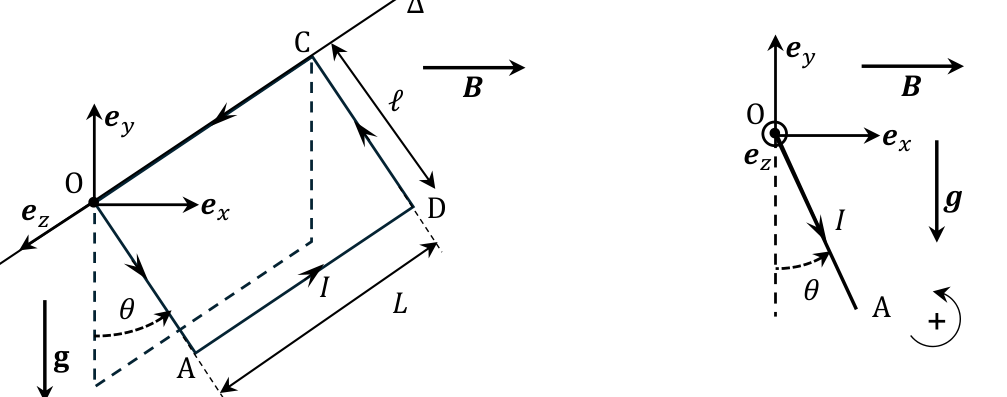
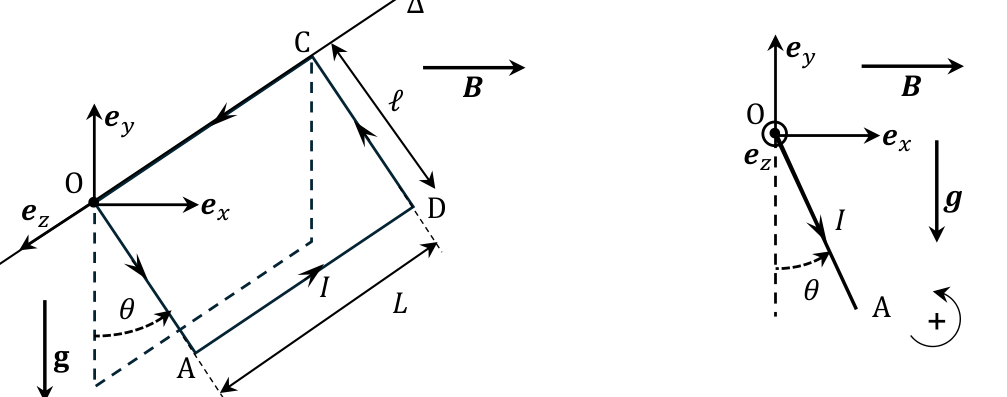
On considère un cadre métallique rectangulaire , rigide et homogène (masse linéique uniforme), de longueur et de largeur , capable de tourner autour d'un de ses longs côtés horizontaux . L'étude est menée dans le référentiel du laboratoire , supposé galiléen, auquel on associe le repère cartésien . Le côté est situé sur un axe de rotation (horizontal) fixe dans , et orienté par le vecteur unitaire . On note le champ de pesanteur d'intensité , étant un vecteur unitaire orienté dans le sens vertical ascendant. On note l'angle qui repère le vecteur par rapport à la verticale descendante. On néglige tout frottement, dont ceux de la liaison pivot, supposée parfaite. On note la masse du cadre et son moment d'inertie par rapport à l'axe . Une alimentation, non représentée sur la figure, impose un courant stationnaire, d'intensité le long du cadre, dans le sens indiqué sur la figure (). Enfin, le cadre est immergé dans un champ magnétique uniforme et stationnaire où . On néglige l'auto-induction dans le cadre.Déterminer le moment scalaire du poids du cadre par rapport à (orienté) :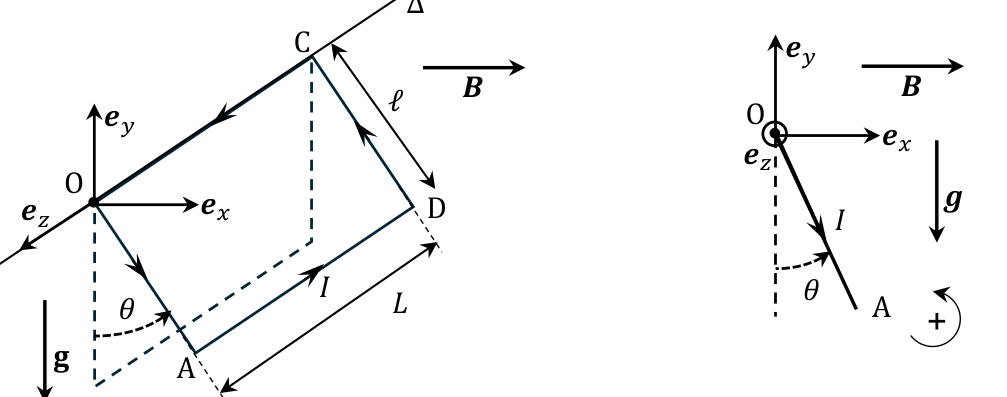
- A
- B
Magnétisme et induction- Déterminer le moment scalaire des forces de Laplace qui s'exercent sur le cadre par rapport à (orienté) :
- A
- B
Magnétisme et induction - Déterminer la ou les positions angulaires d'équilibre du cadre.
- A
- B
Magnétisme et induction - Que vaut la période du mouvement du cadre au voisinage de sa position d'équilibre stable ?
- A
Magnétisme et induction - À un instant pris comme origine temporelle (), on lance le cadre depuis la position initiale avec une vitesse angulaire initiale . Déterminer afin que le cadre puisse atteindre la position rad, avec une vitesse nulle.Magnétisme et induction
- On coupe désormais le champ magnétique () et on modifie les conditions de lancement du cadre de sorte qu'à l'instant initial : et . Déterminer la valeur absolue de la vitesse angulaire minimale notée atteinte par le cadre au cours de son mouvement :Magnétisme et induction
Partie 6 : Filtres
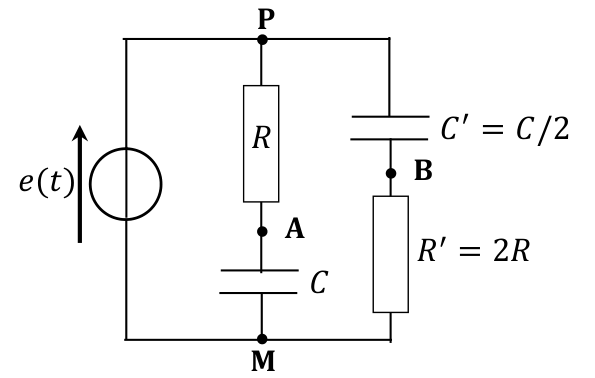
Dans cet exercice, on symbolise un filtre par un schéma (Fig. 1). On l'exploite en régime sinusoïdal forcé établi. Les tensions d'entrée et de sortie du filtre sont respectivement et . On introduit leurs représentations complexes et et on définit la fonction de transfert complexe du filtre comme le rapport de ces deux grandeurs complexes. On note l'unité imaginaire (). On étudie un circuit formé de résistors, de condensateurs et d'un générateur de tension idéal, fournissant une tension sinusoïdale (Fig. 2), et étant des constantes. Le circuit comporte, entre les points (haut) et (bas), deux branches en dérivation alimentées par : une première branche ---- (le résistor puis le condensateur , de point milieu ) et une seconde branche ---- avec puis , de point milieu . On définit alors, à partir de ce circuit, les filtres , et dont les fonctions de transfert sont notées respectivement , et (Fig. 3).La fonction de transfert du filtre s'écrit :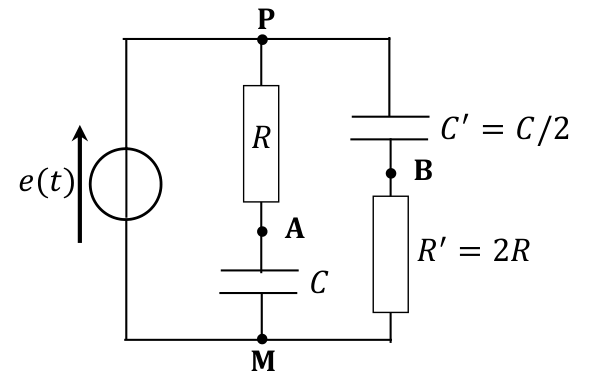
- A
Électricité (électrocinétique)- La fonction de transfert du filtre s'écrit :
- A
Électricité (électrocinétique) - La fonction de transfert du filtre s'écrit :
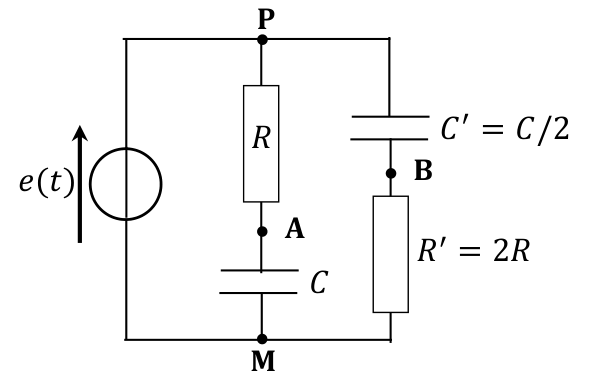
- A
- B
Électricité (électrocinétique) - Le filtre est :
- Aun passe-bas
- Bun passe-haut
- Cun passe-bande
- Dun intégrateur
- EAucune des propositions n'est exacte
Électricité (électrocinétique) - On note le déphasage de la tension par rapport à la tension . Lorsque la pulsation varie de à , décroît :
- Ade à
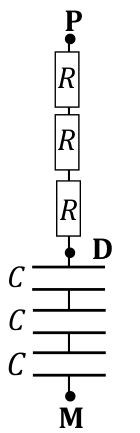
Électricité (électrocinétique) - On ajoute au circuit précédent la branche schématisée (Fig. 4), entre les points et : trois résistors en série de à un point , puis trois condensateurs en série de à . Les filtres , et étant toujours définis par les mêmes schémas que précédemment à partir du nouveau circuit, on note respectivement , et leurs nouvelles fonctions de transfert et celle du filtre (sortie prise aux bornes des trois condensateurs). On peut alors écrire que :Électricité (électrocinétique)